Questão de Engenharia Civil — Sistema de Posicionamento Global e Sistema de Coordenadas — CESPE / CEBRASPE 2025
Engenharia CivilSistema de Posicionamento Global e Sistema de Coordenadas
- Código
- ce411722
- Banca
- CESPE / CEBRASPE
- Órgão
- CAESB
- Ano
- 2025
- Cargo
- Tec SS ( )
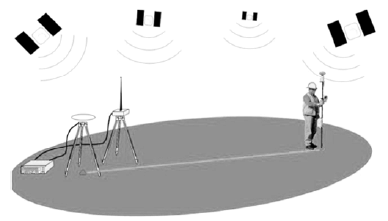
Considerando a figura precedente, que representa um levantamento com o uso do modelo RTK (real time kinematic), assinale a opção correta.
- AO método diferencial (DGPS) foi desenvolvido para reduzir os efeitos da disponibilidade seletiva existente no modelo relativo rápido.
- BA tecnologia NTRIP (networked transport of RTCM via internet protocol) utiliza o protocolo TCP-IP para enviar dados ao receptor base (fixo) e opera de forma pós-processada.
- CO posicionamento por ponto preciso (PPP) não requer o uso de efemérides e correções dos relógios dos satélites.
- DNo posicionamento relativo cinemático, a observável fundamental é a fase da portadora e a pseudodistância da solução das ambiguidades.
- EOs sistemas de controle ativo (SCA) permitem a realização de levantamento cinemático com o uso de um único receptor.