Questão de Engenharia Elétrica — Resposta Temporal e Transitórios em Sistemas de Controle — CESPE / CEBRASPE 2025
Engenharia ElétricaResposta Temporal e Transitórios em Sistemas de Controle
- Código
- ce411978
- Banca
- CESPE / CEBRASPE
- Órgão
- CAESB
- Ano
- 2025
- Cargo
- Ana SS ( )
A figura a seguir representa um sistema de controle automático de posição angular de um objeto. A entrada θi(t) é a posição angular desejada do objeto. A saída θo(t) é a posição angular medida do objeto. A diferença entre entrada e saída é amplificada com o uso de um amplificador ideal com ganho K e aplicada à entrada do motor (com a carga). A função de transferência que relaciona os sinais de entrada e saída do conjunto motor e carga é G(s) = 1/(s2 + 8s).
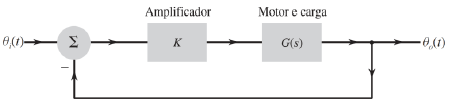
Considerando as informações apresentadas, é correto afirmar que, para que o sistema de controle seja criticamente amortecido, é necessário que o ganho K seja igual a
- A4.
- B8.
- C16.
- D32.
- E64.