Questão de Engenharia Elétrica — Microcontroladores e Sistemas Microprocessados — FCC 2025
- Código
- fc149065
- Banca
- FCC
- Órgão
- TRT 15
- Ano
- 2025
- Cargo
- AJ TRT15
O texto, as figuras e o programa abaixo referem-se a questão.
Considere o sensor, a forma de onda e o programa dados abaixo. O sensor de obstáculo, ultrassônico, modelo HC-SR04, possui 4 pinos, sendo: Vcc, GND, Trigger e Echo. Para que o sensor dispare os pulsos ultrassônicos, é necessário aplicar ao pino "Trig" um sinal como o apresentado a seguir.
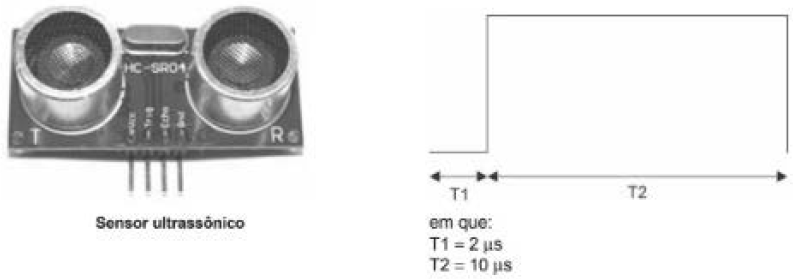
O programa para o teste do sensor está estruturado conforme segue:
// Teste do sensor ultrassônico
// Tempo T em microssegundos
// Distância D em valores inteiros e em centímetros
// Velocidade padrão do som: 340 m/s
// Variáveis
const int ECHO = 6;
consl int TRIG = 7;
long T;
int D;
void setup( )
{
pinMode(ECHO, INPUT):
pinMode(TRIG, OUTPUT):
Serial.begin(9600);
}
void loop( )
{
pulsoTempo( ): // Função 1 - gera o pulso de disparo e mede o tempo
D = distancia( ); // Função 2 - calcula a distância entre sensor e obstáculo
Serial.print(T);
Serial.print(" ");
Serial.println(D);
delay(1000);
}
// Função 1
int pulso Tempo ( )
{
// código a ser identificado
}
// Função 2
int distancial ( )
{
<fórmula para calcular a distância ente o sensor e o obstáculo, em centímetros>;
return D;
}
O código da função pulso Tempo que gera o sinal de disparo e mede o tempo de ida e volta entre sensor e obstáculo é:
- Aint pulso Tempo( ) { digitalWrite(TRIG, LOW); delay(2); digitalWrite(TRIG, HIGH): delay(10); T = pulseOut, (ECHO, HIGH); }
- Blnt pulso Tempo( ) { digitalWrite(TRIG, LOW); delayMicroseconds(2); digitalWrite(TRIG, HIGH); delayMicroseconds(10); digitalWrite(TRIG, LOW); T = pulseln (ECHO, HIGH);
- Cint pulsoTempo( ) { digilalWrite(TRIG, LOW); delay(2000); digitalWrite(TRIG, HIGH); delay(10000); digitalWrite(TRIG, LOW); T = pulseln (ECHO, HIGH); }
- Dint pulso Tempo( ) { T = pulseOut (ECHO, LOW); digitalWrite(TRIG, LOW); delayMicroseconds(2); digitalWrite(TRIG, HIGH); delayMicrosecoods(10); digitalWrite(TRIG, LOW); }
- Eint pulso Tempo( ) { digitalWrite(TRIG, LOW); delayMicroseconds(2000); digitalWrite(TRIG, HIGH); delayMicroseconds;(10000); T = ( )pulsein (ECHO, LOW): }