Questão de Engenharia Elétrica — Robótica e Servoacionamentos — FGV 2021
Engenharia ElétricaRobótica e Servoacionamentos
- Código
- fg149559
- Banca
- FGV
- Órgão
- IMBEL
- Ano
- 2021
- Cargo
- Eng ( )
O Modelo de Denavit-Hartenberg (D-H) mostra que um robô pode ser especificado ao se descrever os valores dos parâmetros para cada elo. A figura a seguir apresenta o braço de robô manipulador RRR.
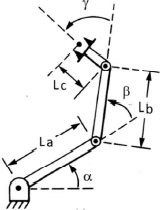
| ORDEM | ÂNGULOS ENTRE OS EIXOS Z DE CADA ELO | DISTANCIAS DOS EIXOS Z DE CADA ELO, MEDIDO NO EIXO X | DISTÂNCIAS DOS EIXOS X DE CADA ELO MEDIDA SOBRE O EIXO | ÂNGULOS |
| 1 | 0 | a | 0 | d |
| 2 | 0 | b | 0 | e |
| 3 | 0 | c | 0 | f |
De acordo com o Modelo D-H, considerando que os eixos X e Y estão no plano das articulações do braço do robô, as letras a, b, c, d, e, f da tabela são, respectivamente,
- ALa, Lb, Lc, α, β, γ.
- BLa, Lb, Lc, γ, β, α.
- C0, La, Lb, γ, β, α.
- D0, La, Lb, α, β, γ.
- E0, La, Lb, 0, β, γ.