Questão de Engenharia Mecânica — Outros Assuntos de Engenharia Mecânica — FGV 2026
Engenharia MecânicaOutros Assuntos de Engenharia Mecânica
- Código
- fg156848
- Banca
- FGV
- Órgão
- AMAZUL
- Ano
- 2026
- Cargo
- EDTND ( )
Na área da Robótica, a cinemática direta consiste na mudança da representação da posição do manipulador de uma descrição no espaço de juntas para uma descrição no espaço cartesiano. Na figura a seguir é mostrado um manipulador robótico planar do tipo RR. Considerando que os elos móveis possuem comprimentos iguais a 1 m, obtenha a cinemática direta, ou seja, a posição do efetuador, ponto P, em coordenadas cartesianas para o instante mostrado na figura.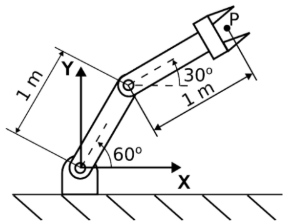
- A((3)1/2 m, 1 m)
- B( (1 + (2)1/2)/2 m, (1 + (3)1/2)/2 m)
- C(1 m, 1 m)
- D((1 + (2)1/2)/2 m, (1 + (2)1/2)/2 m)
- E((1 + (3)1/2)/2 m, (1 + (3)1/2)/2 m)