Questão de Engenharia Mecânica — Geral — FUNDATEC 2025
Engenharia MecânicaGeral
- Código
- qa654924
- Banca
- FUNDATEC
- Órgão
- IF RS
- Ano
- 2025
- Cargo
- PEBTT ( )
Considere um robô planar composto por dois elos e dois eixos rotacionais, operando no plano XY, conforme o desenho abaixo:
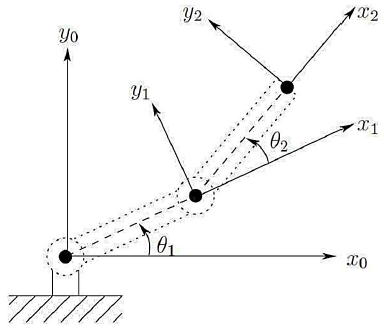
Na representação de Denavit–Hartenberg, os parâmetros para cada link são definidos pelos quatro valores:
- ai: comprimento do elo (distância entre os eixos zi e zi+1 medidos ao longo do eixo xi).
- \alpha_i: ângulo entre os eixos zi e zi+1 medido em torno de xi.
- di: deslocamento ao longo do eixo zi.
- \theta_i: ângulo de rotação em torno do eixo zi.
Para um robô planar com dois graus de liberdade, onde os eixos são rotacionais e os elos operam no plano (portanto, sem deslizamento no eixo z), a representação clássica, que apresenta corretamente os parâmetros de Denavit–Hartenberg para esse robô planar, está apresentada na alternativa:
- ALink 1: a1 = L1, \alpha_1 = 0, d1 = 0, \theta_1 = \theta_1 Link 2: a2 = L2, \alpha_2 = 0, d2 = 0, \theta_2 = \theta_2
- BLink 1: a1 = 0, \alpha_1 = \pi_2, d1 = L1, \theta_1 = \theta_1 Link 2: a2=0, \alpha_2 = 0, d2 = L2, \theta_2 = \theta_2
- CLink 1: a1 = L1, \alpha_1 = \pi_2, d1= 0, \theta_1 = \theta_1 Link 2: a2 = L2, \alpha_2 = \pi_2, d2= 0,\theta_2 = \theta_2
- DLink 1: a1 = L1, \alpha_1 = 0, d1 = 0, \theta_1 = \theta_1 Link 2: a2 = 0, \alpha_2 = 0, d2 = L2, \theta_2 = \theta_2
- ELink 1: a1 = L1, \alpha_1 = 0, d_1 = \theta_1, \theta_1 = 0 Link 2: a2 = L2, \alpha_2 = 0, d_2 = \theta_2, \theta_2 = 0