Questão de Engenharia Mecânica — Geral — FUNDATEC 2025
Engenharia MecânicaGeral
- Código
- qa654926
- Banca
- FUNDATEC
- Órgão
- IF RS
- Ano
- 2025
- Cargo
- PEBTT ( )
Considere um robô planar de dois graus de liberdade, composto por dois elos de comprimentos L1 = 2 e L2 = 2. O desenho simplificado do robô é ilustrado abaixo:
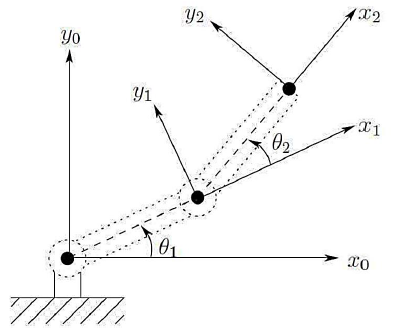
Para que o órgão terminal (end effector) atinja a posição (2,2) no plano XY, determine qual conjunto de ângulos (em graus) corresponde à solução da cinemática inversa, considerando a configuração de "cotovelo para baixo".
- A(\theta_1, \theta_2) = (0°, 90°)
- B(\theta_1, \theta_2) = (45°, 45°)
- C(\theta_1, \theta_2) = (90°, -90°)
- D(\theta_1, \theta_2) = (90°, 90°)
- E(\theta_1, \theta_2) = (0°, -90°)