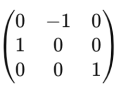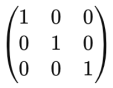Pular para o conteúdo principal

Questão de Matemática — Matrizes — FUNDATEC 2025

MatemáticaMatrizes
Código
qg474085
Banca
FUNDATEC
Órgão
IF-RS
Ano
2025
Nível
Superior
Cargo
Professor EBTT - Automação: Robótica, Controle e Sistemas de Manufatura
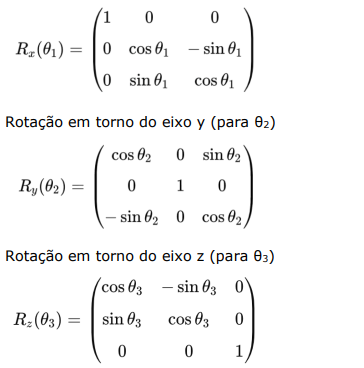
Em relação às matrizes de rotação e às rotações consecutivas com ângulos genéricos (substituição para 90°), considere as seguintes matrizes de rotação, definidas para um ângulo θ:Rotação em torno do eixo x (para θ₁)Imagem associada para resolução da questãoSuponha que sejam realizadas rotações consecutivas na seguinte ordem e que os ângulos são todos de 90°:1. Uma rotação de θ1 em torno do eixo x.2. Uma rotação de θ2 em torno do eixo y.3. Uma rotação de θ3 em torno do eixo z.Sendo assim, assinale a alternativa que apresenta a matriz resultante, já com a substituição dos valores trigonométricos para 90°, isto é, contendo apenas 0, 1 e -1.
  1. AImagem associada para resolução da questão
  2. BImagem associada para resolução da questão
  3. CImagem associada para resolução da questão
  4. DImagem associada para resolução da questão
  5. EImagem associada para resolução da questão
Revelar gabarito e comentário

GabaritoB — [imagem]

Comentário gerado por IA. É um apoio ao estudo, ancorado em fontes, mas pode conter imprecisões — confira sempre na fonte oficial (lei, súmula, edital e gabarito da banca). Encontrou um erro? Use “Reportar”.

Álgebra Linear: Matrizes de Rotação

Gabarito: letra B. A matriz resultante de rotações consecutivas é obtida pelo produto das matrizes individuais R=Rz(90)Ry(90)Rx(90)R = R_z(90^\circ) \cdot R_y(90^\circ) \cdot R_x(90^\circ). Para um ângulo de 9090^\circ, temos cos(90)=0\cos(90^\circ) = 0, sin(90)=1\sin(90^\circ) = 1 e sin(90)=1-\sin(90^\circ) = -1. Substituindo esses valores nas matrizes fornecidas:

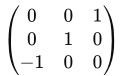
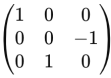
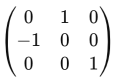
Rx(90)=(100001010)R_x(90^\circ) = \begin{pmatrix} 1 & 0 & 0 \\ 0 & 0 & -1 \\ 0 & 1 & 0 \end{pmatrix}, Ry(90)=(001010100)R_y(90^\circ) = \begin{pmatrix} 0 & 0 & 1 \\ 0 & 1 & 0 \\ -1 & 0 & 0 \end{pmatrix}, Rz(90)=(010100001)R_z(90^\circ) = \begin{pmatrix} 0 & -1 & 0 \\ 1 & 0 & 0 \\ 0 & 0 & 1 \end{pmatrix}.

Realizando o produto RyRxR_y \cdot R_x primeiro:

Ryx=(001010100)(100001010)=(010001100)R_{yx} = \begin{pmatrix} 0 & 0 & 1 \\ 0 & 1 & 0 \\ -1 & 0 & 0 \end{pmatrix} \cdot \begin{pmatrix} 1 & 0 & 0 \\ 0 & 0 & -1 \\ 0 & 1 & 0 \end{pmatrix} = \begin{pmatrix} 0 & 1 & 0 \\ 0 & 0 & -1 \\ -1 & 0 & 0 \end{pmatrix}.

Agora, multiplicando pelo resultado de RzR_z:

R=(010100001)(010001100)=(001010100)R = \begin{pmatrix} 0 & -1 & 0 \\ 1 & 0 & 0 \\ 0 & 0 & 1 \end{pmatrix} \cdot \begin{pmatrix} 0 & 1 & 0 \\ 0 & 0 & -1 \\ -1 & 0 & 0 \end{pmatrix} = \begin{pmatrix} 0 & 0 & 1 \\ 0 & 1 & 0 \\ -1 & 0 & 0 \end{pmatrix}.

Esta matriz corresponde exatamente à alternativa B.

Alternativa A — ❌ Incorreta

Esta matriz resulta de uma operação diferente ou erro na ordem de multiplicação das matrizes de rotação.

Alternativa B — ✅ Correta ⟵ Gabarito

Corresponde ao produto correto das matrizes de rotação para 9090^\circ na ordem especificada (z,y,xz, y, x).

Alternativa C — ❌ Incorreta

Esta matriz não representa a composição das rotações solicitadas.

Alternativa D — ❌ Incorreta

Esta matriz não representa a composição das rotações solicitadas.

Alternativa E — ❌ Incorreta

Esta matriz é a matriz identidade, que representaria uma rotação de 00^\circ (ou múltiplos de 360360^\circ), não de 9090^\circ.

Link permanente: /questoes/qg474085